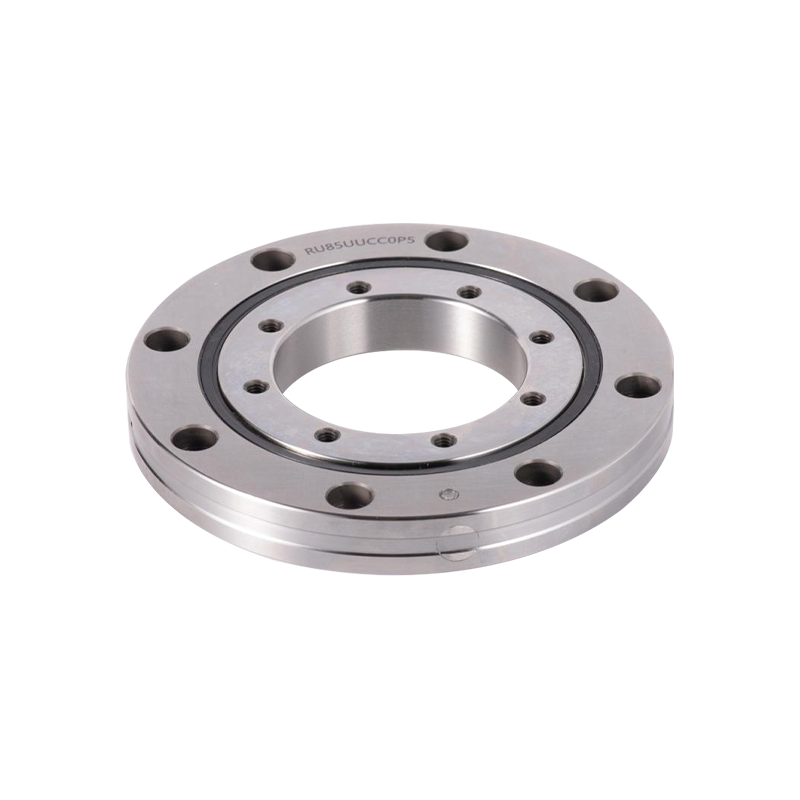
تعمل مفاصل الروبوت في ظل مجموعة فريدة من القيود. ويجب أن تكون خفيفة الوزن، ولكنها صلبة بدرجة كافية لمقاومة الانحراف تحت الحمل. ويجب أن تدور بدقة تصل إلى مستوى الميكرون، ومع ذلك يمكنها البقاء على قيد الحياة لآلاف الدورات يوميًا. ويجب عليهم التعامل مع الأحمال الشعاعية والمحورية والعزمية في وقت واحد، وغالبًا ما يكون ذلك ضمن مسافة لا تزيد عن بضعة سنتيمترات. هذا هو المكان تحمل RB2508 يدخل في الصورة.
باعتباره محملًا أسطوانيًا متقاطعًا رفيع القسم يبلغ قطره 25 مم، وقطره الخارجي 41 مم، وعرضه 8 مم فقط، فقد تم تصميم RB2508 خصيصًا لهذا النوع من التطبيقات عالية الكثافة والمخاطر. إنه ليس مجرد مكون؛ إنه قرار تصميمي يؤثر على تكرارية الروبوت وسلوكه الحراري وفاصل الصيانة. تتناول هذه المقالة الأسباب الفنية وراء RB2508 ومزاياها الهيكلية ومعايير الاختيار وكيفية تقييمها لتكامل ذراع الروبوت.
في مفاصل الروبوت، المحمل ليس جزءًا سلبيًا. إنه يحدد سلسلة الصلابة ويؤثر بشكل مباشر على دقة تحديد المواقع المطلقة.
غالبًا ما تعتمد مفاصل الروبوت التقليدية على مجموعة من المحامل الكروية ذات الأخدود العميق، أو أزواج التلامس الزاوي، أو المحامل الأسطوانية المدببة. يتعامل كل واحد من هذه العناصر مع اتجاه حمل محدود بشكل جيد، ولكنه يتطلب تعديلًا دقيقًا للتحميل المسبق ويستهلك مساحة محورية أكبر. يأخذ RB2508 مسارًا مختلفًا.
في المحمل الأسطواني المتقاطع، يتم ترتيب الأسطوانات الأسطوانية على مسافة 90 درجة داخل أخدود على شكل حرف V. يسمح هذا الاتجاه لمحمل واحد بامتصاص الأحمال الشعاعية والأحمال المحورية في كلا الاتجاهين وأحمال لحظة الإمالة في وقت واحد. بالنسبة لمفصل الروبوت، يُترجم هذا إلى تصميم مبيت أبسط، ومكونات أقل، ومكدس محوري أقصر.
يستخدم RB2508 حلقة خارجية مقسمة وحلقة داخلية من قطعة واحدة. يكون هذا التكوين مناسبًا بشكل خاص عندما تكون دقة دوران الحلقة الداخلية أمرًا بالغ الأهمية، وهو أمر شائع في مفاصل الروبوت حيث تتصل الحلقة الداخلية بشفة الإخراج أو المحرك التوافقي. تسمح الحلقة الخارجية المقسمة بتعديل التحميل المسبق أثناء التجميع، بينما تحافظ الحلقة الداخلية المتكاملة على الاستدارة والصلابة.
مع تجويف 25 مم وعرض 8 مم، يتم تصنيف RB2508 على أنه محمل ذو مقطع رفيع. تكون المحامل ذات المقطع الرقيق عرضة للتشوه إذا تم التعامل معها أو تركيبها بشكل غير صحيح، ولكن عند دعمها بشكل صحيح، فإنها توفر نسبة صلابة إلى الوزن ممتازة. يعوض تخطيط الأسطوانة المتقاطعة انخفاض سمك الجدار عن طريق توزيع الحمل عبر عدد أكبر من العناصر المتداول.
قبل دمج RB2508 في مفصل آلي، يجب على المهندسين مراجعة أبعاده الأساسية وتقييمات الحمل. ويلخص الجدول أدناه المعلمات الأساسية.
| المعلمة | القيمة |
|---|---|
| قطر التجويف (د) | 25 ملم |
| القطر الخارجي (د) | 41 ملم |
| العرض (ب) | 8 ملم |
| قطر دائرة خطوة الأسطوانة (dp) | 32 ملم |
| الكتف الدائري الداخلي (ds) | 28.5 ملم |
| الكتف الدائري الخارجي (Dh) | 35.5 ملم |
| تصنيف الحمل الديناميكي الأساسي (C) | 3.63 كيلو نيوتن |
| تصنيف الحمل الثابت الأساسي (ج0) | 3.83 كيلو نيوتن |
| الوزن | حوالي 0.05 كجم |
غالبًا ما يتم تحديد RB2508 باللاحقات التي تحدد الختم والتخليص والدقة. تشمل المجموعات الشائعة ما يلي:
على سبيل المثال، يشير RB2508UUCC0P5 إلى محمل مزدوج الغلق ومحمل مسبقًا بدقة P5. يمكن أن يؤدي تحديد الخلوص الخاطئ أو درجة الدقة الخاطئة إلى احتكاك مفرط أو توليد حرارة أو صلابة غير كافية لحلقة التحكم الخاصة بالروبوت.
تعتبر المحامل ذات القسم الرقيق حساسة للتشويه الناتج عن التركيب. إذا لم يتم تشكيل الهيكل أو كتف العمود إلى المستوى الصحيح والتعامد، فقد يتشوه مجرى السباق، مما يتسبب في تموج عزم الدوران والتعب المبكر. هذا ليس عيبًا في المحمل؛ إنه متطلب على مستوى النظام. يجب على المهندسين التحقق من تفاوتات السكن والنظر في استخدام إجراء التركيب الخاضع للرقابة.
يستخدم RB2508 على نطاق واسع في وصلات الروبوت الصناعية، والمحاور الدوارة، ومراحل تحديد المواقع الدقيقة. إن قدرتها على حمل الأحمال المجمعة في غلاف صغير الحجم تجعلها مناسبة بشكل طبيعي للروبوتات التعاونية وأذرع SCARA والمؤثرات النهائية حيث تكون المساحة في أعلى مستوياتها.
في مفصل الروبوت، يؤثر الجريان المحوري والقطري بشكل مباشر على دقة النقطة المركزية للأداة. إن محمل الأسطوانة المتقاطع ذو التفاوتات الضيقة يقلل من هذه الانحرافات، مما يسمح لوحدة التحكم بالحفاظ على التكرار على مدى ملايين الدورات. غالبًا ما يتم اختيار متغير CC0 المحمل مسبقًا لهذا السبب، لأنه يزيل الخلوص الداخلي ويزيد من الصلابة الفعالة للمفصل.
نادراً ما ترى مفاصل الروبوت حملاً ثابتًا. إنهم يواجهون عمليات بدء وتوقف وتغييرات متكررة في الحمولة. تقوم هندسة العنصر المتدحرج في RB2508 بتوزيع ضغط التلامس عبر مساحة أكبر من المحامل الكروية ذات الحجم المماثل، والتي يمكن أن تطيل عمر الكلال في ظروف التحميل المتأرجحة أو المتغيرة. في حين أن حسابات الحياة الدقيقة تعتمد على طيف الحمل المحدد، فإن الميزة الأساسية تكمن في الاتصال الخطي للبكرات الأسطوانية مقابل نقطة الاتصال للكرات.
التطبيقات النموذجية:
يعتمد تسعير RB2508 على عدة عوامل: درجة الدقة (P5، P4، P2)، الخلوص أو التحميل المسبق (C0، CC0)، خيار الختم (UU أو مفتوح)، وكمية الطلب. ونظرًا لأن هذه المتغيرات تؤثر على كل من تكلفة التصنيع ومدة الإنتاج، نادرًا ما تكون قائمة الأسعار العامة دقيقة.
للحصول على عرض أسعار مفيد، قم بإعداد المعلومات التالية:
يمكن للموردين الذين يتمتعون بالدعم الهندسي أيضًا المساعدة في الأبعاد غير القياسية، والتحميل المسبق المخصص، وإرشادات التثبيت. عند تقييم أحد الموردين، اسأل عما إذا كان بإمكانه تقديم نماذج ثلاثية الأبعاد ورسومات الأبعاد والاستشارات الفنية للتصميم المشترك المحدد.
معدل الحمل الديناميكي الأساسي (C) هو 3.63 كيلو نيوتن، ومعدل الحمل الثابت الأساسي (C0) هو 3.83 كيلو نيوتن.
من الناحية الأبعاد، يمكن أن تتبادل مع محامل أسطوانية متقاطعة أخرى مقاس 25x41x8 مم. ومع ذلك، يمكن أن تختلف درجة الدقة والتخليص والتصميم الداخلي. تحقق دائمًا من رمز اللاحقة ومتطلبات الأداء قبل الاستبدال.
تأكد من أن أكتاف السكن والعمود مسطحة ومتعامدة. تجنب الضغط على المحمل أثناء التجميع، واتبع تسلسل الربط الموصى به. بالنسبة للمحامل ذات المقطع الرقيق، يعد التشوه المتصاعد سببًا شائعًا لفقد الدقة.
يقدم العديد من الموردين ملفات STEP ثلاثية الأبعاد ورسومات ثنائية الأبعاد عند الطلب. هذه مفيدة للتكامل في تصميم مفصل الروبوت وللتحقق من الملاءمة قبل الطلب.
فئات المنتجات
اتصل بنا

Jane@ukl-bearing.com
Jenny@ukl-bearing.com
Andy@ukl-bearing.com
Ivy@ukl-bearing.com

+86-510- 88763239
+86-15371057968

رقم 1، طريق هي هوان، مدينة هواي داي، منطقة بينهو، مدينة ووشى.
جاهز للبدء؟
Get in Touch

الآن!

تحمل UKL